|
|
| 董永康/巴德欣等 LAM | 多功能FMCW激光雷达实现三维成像与多参数同步感知 |
|
导读
近期,哈尔滨工业大学董永康教授、巴德欣教授团队在Light: Advanced Manufacturing发表了题为“Multifunctional frequency modulated continuous wave LiDAR for simultaneous 3D imaging and multi-parameter sensing”的研究论文。
该研究提出了一种多功能调频连续波(Frequency Modulated Continuous Wave, FMCW)激光雷达系统,突破了传统LiDAR仅能进行空间测距的限制。该系统创新性地将自由空间激光雷达与分布式光纤传感技术融合,仅需一套光源与解调设备,在实现30米外“HIT”字样高精度3D成像的同时,同步完成环境温度、电解液密度及电池热失控特征气体(乙炔C?H?、二氧化碳CO?、甲烷CH?)的实时监测。这项成果为新能源汽车与自动驾驶领域提供了一种全新的集成化安全监测解决方案。
随着新能源汽车与自动驾驶技术的飞速发展,对车辆感知系统的要求日益严苛。传统FMCW LiDAR虽具备高精度三维成像能力,但功能单一,无法感知电池内部状态及环境理化参数。与此同时,电池热失控是电动汽车安全的重大隐患,其早期预警依赖于对温度、电解液密度及特征气体的多参数协同监测。目前,这些功能通常由独立的成像系统与传感系统分别实现,导致系统复杂度高、成本昂贵且集成难度大。因此,开发一种兼具高精度成像与环境多参数感知能力的多功能激光雷达系统,成为推动自动驾驶安全发展的迫切需求。
将FMCW激光雷达技术从自由空间引入光纤内部,实现了可用于传感的光频域反射仪(Optical Frequency Domain Reflectometry, OFDR)。与FMCW类似,OFDR同样采用线性调频的连续光进行光纤测量,其定位原理也相同。该技术具有空间分辨率高、动态范围大等独特优势,已成功应用于应变、温度、压力及气体浓度等多种参量的分布式传感。
该研究团队利用FMCW测距与光学频域反射计(OFDR)的原理共性,构建了“一芯多用”的系统架构。通过光路复用与信号处理算法,将自由空间回波(LiDAR)与光纤瑞利散射/菲涅尔反射(OFDR)信号通过不同的时间延迟光纤进行分离,首次在同一套FMCW LiDAR系统中实现了自由空间3D成像与光纤多参数传感的并行工作,利用傅里叶变换(FFT)在频域(空间域)将混合信号精准分离,再结合滑动窗口逆傅里叶变换(IFT)独立重构各通道光谱,解决多参数串扰难题,距离域中不同传感器的分布如图1所示。
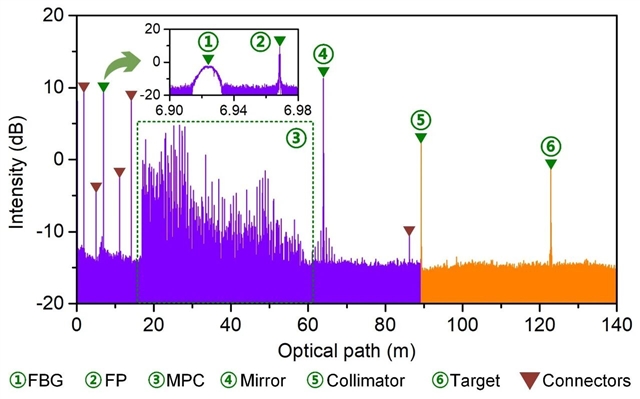
图1:距离域中不同传感器的分布图
在30米距离处,团队利用振镜扫描实现了“HIT”字样的3D重构(如图2所示)。通过灵活调整激光扫频的范围,系统可在0.3 cm至1.2 cm之间切换距离分辨率,整个成像区域需要8个激光扫描周期,对应约10秒的成像时间。
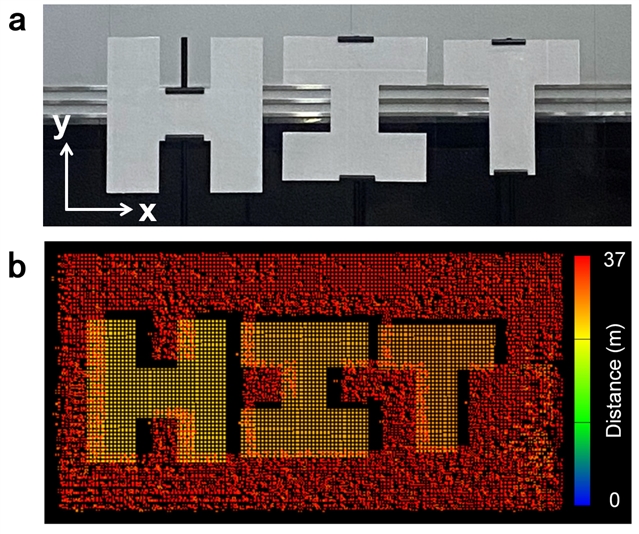
图2:FMCW激光雷达成像结果
针对电池电解液,团队采用飞秒激光微加工技术制备了微型法布里-珀罗(FP)腔探针,并将其植入硫酸溶液中。利用FP腔长随折射率变化的特性,实现了155.83 nm/(g/mL) 的高灵敏度响应。为解决温度和密度交叉敏感的问题,引入了光纤布拉格光栅(FBG)作为温度参考,建立了二维解耦矩阵,确保了密度测量的准确性。最终,电池的电解液密度和温度测量精度分别为3×10⁻⁵g/ml和0.5°C。
针对电池热失控释放的特征气体(C2H2, CO2, CH4等),团队利用长光程的多通池,通过提取吸收光谱的峰值特征,系统对C2H2, CO2, CH4的检测限达到0.07 ppm, 48 ppm 和0.56ppm,实验结果图如图3所示,这一指标可以在电池热失控发生的极早期发出警报。
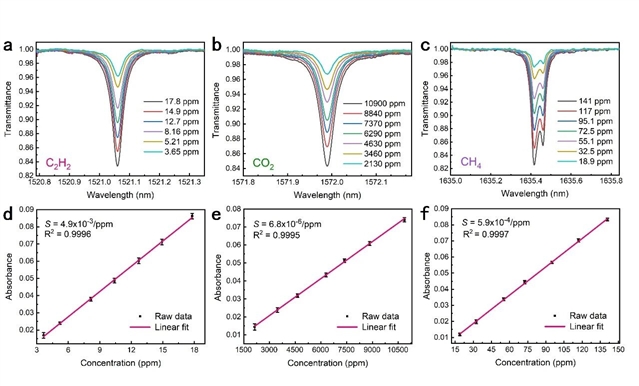
图3:混合气体浓度传感结果
总结与展望
这项研究巧妙地融合了激光雷达技术与分布式光纤传感技术,证明了FMCW激光雷达可以作为通用的光学感知平台,像神经系统一样延伸至车辆的每一个角落。它不仅证明了FMCW LiDAR在功能上的可扩展性,也为解决新能源汽车的安全痛点提供了强有力的技术路径。未来,该系统有望进一步拓展至航空航天及工业物联网等领域,实现更长距离、更多维度的智能感知。(来源:先进制造微信公众号)
相关论文信息:https://doi.org/10.37188/lam.2026.102
特别声明:本文转载仅仅是出于传播信息的需要,并不意味着代表本网站观点或证实其内容的真实性;如其他媒体、网站或个人从本网站转载使用,须保留本网站注明的“来源”,并自负版权等法律责任;作者如果不希望被转载或者联系转载稿费等事宜,请与我们接洽。